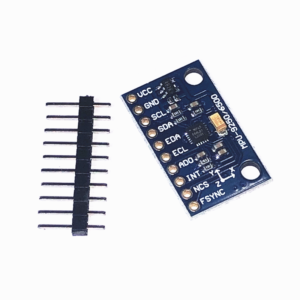
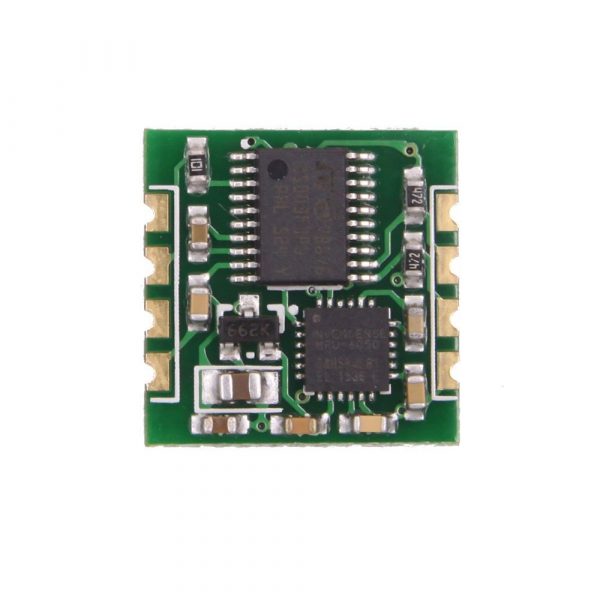
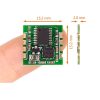
JY-61 MPU6050 6軸 Kalman Filter 卡爾曼濾波模組 (3軸加速計+3軸陀螺儀)
NT$380 NT$300 未稅
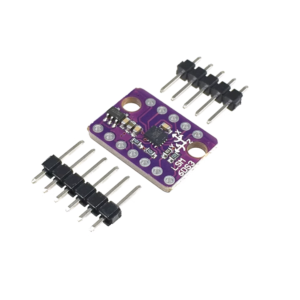
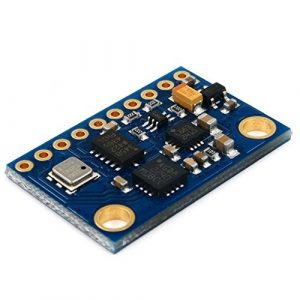
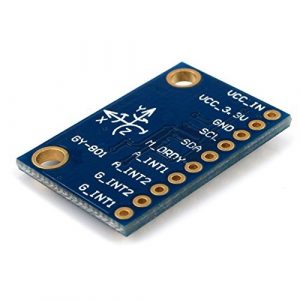
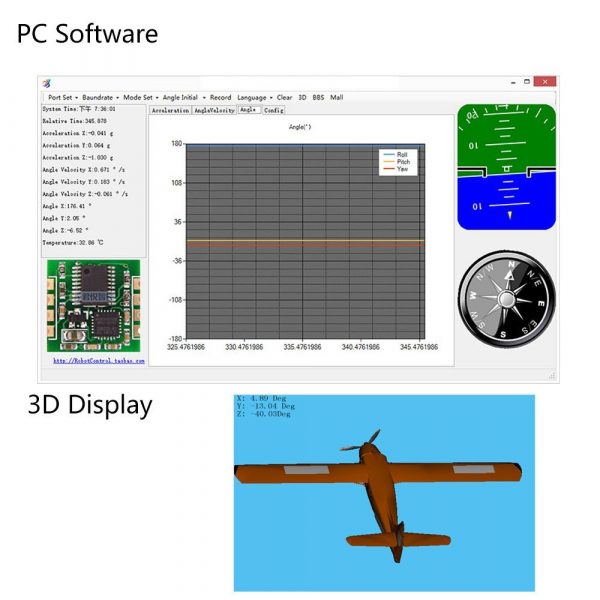
此六軸模組採用高精度的MPU6050陀螺儀和加速度計,通過處理器讀取MPU6050的測量數據、然後經過卡爾曼濾波計算,最後通過串口直接輸出(角)加速度。 精心的卡爾曼濾波計算和PCB佈局,保證了MPU6050收到外接的干擾最小,測量的精度最高。
尚有庫存
- 詳細資訊
商品說明
此六軸模組採用高精度的陀螺加速度計MPU6050,通過處理器讀取MPU6050的測量數據然後通過串口輸出,免去了用戶自己去開發MPU6050複雜的I2C協議,同時精心的PCB佈局和工藝保證了MPU6050收到外接的干擾最小,測量的精度最高。
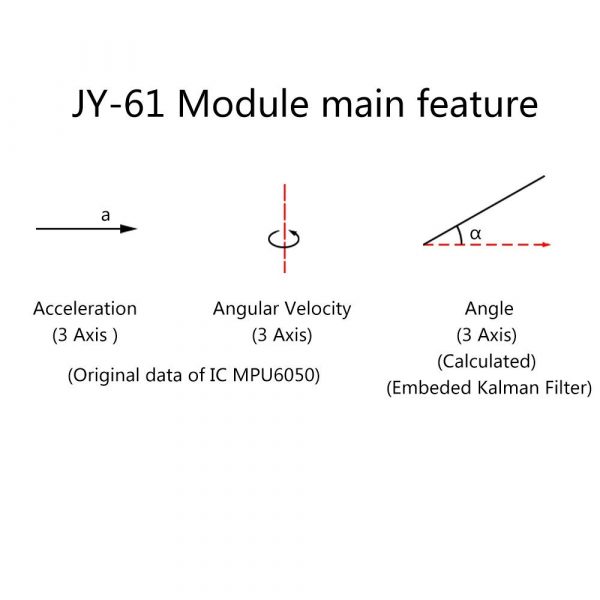
卡爾曼濾波己於模組内微控制器計算好,直接由UART串列口輸出,MEMS運動傳感器因溫度變化及誤差壘積造成輸出數據誤差 (Draft 飄移), 一直是工程師應用運動傳感器的主要難題。目前最有效的方法就是應用卡爾曼濾波 (Kalman Filter) , 對輸出數據做修正,減少最後的誤差。
此六軸模組採用高精度的MPU6050陀螺儀和加速度計,通過處理器讀取MPU6050的測量數據、然後經過卡爾曼濾波計算,最後通過串口直接輸出(角)加速度。 精心的卡爾曼濾波計算和PCB佈局,保證了MPU6050收到外接的干擾最小,測量的精度最高。
- 模組內部自帶電壓穩定電路,可以兼容3.3V/5V的嵌入式系統,連接方便。
- 模組保留了MPU6050的I2C接口,以滿足高級用戶希望訪問底層測量數據的需求。
- 採用先進的數位濾波技術,能有效降低測量噪聲,漂移,提高測量精度。
- 模組內部集成了姿態解算器,配合動態卡爾曼濾波算法,能夠在動態環境下準確輸出模塊的當前姿態,姿態測量精度0.01度,穩定性極高,性能甚至優於某些專業的傾角儀!
- 採用郵票孔鍍金工藝,品質保證,可嵌入用戶的PCB板中。
模組參數:
- 電壓:3V~6V
- 電流:<10mA
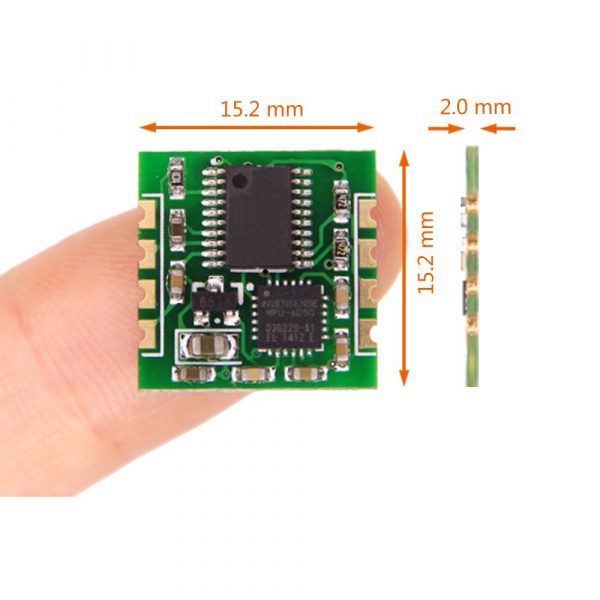
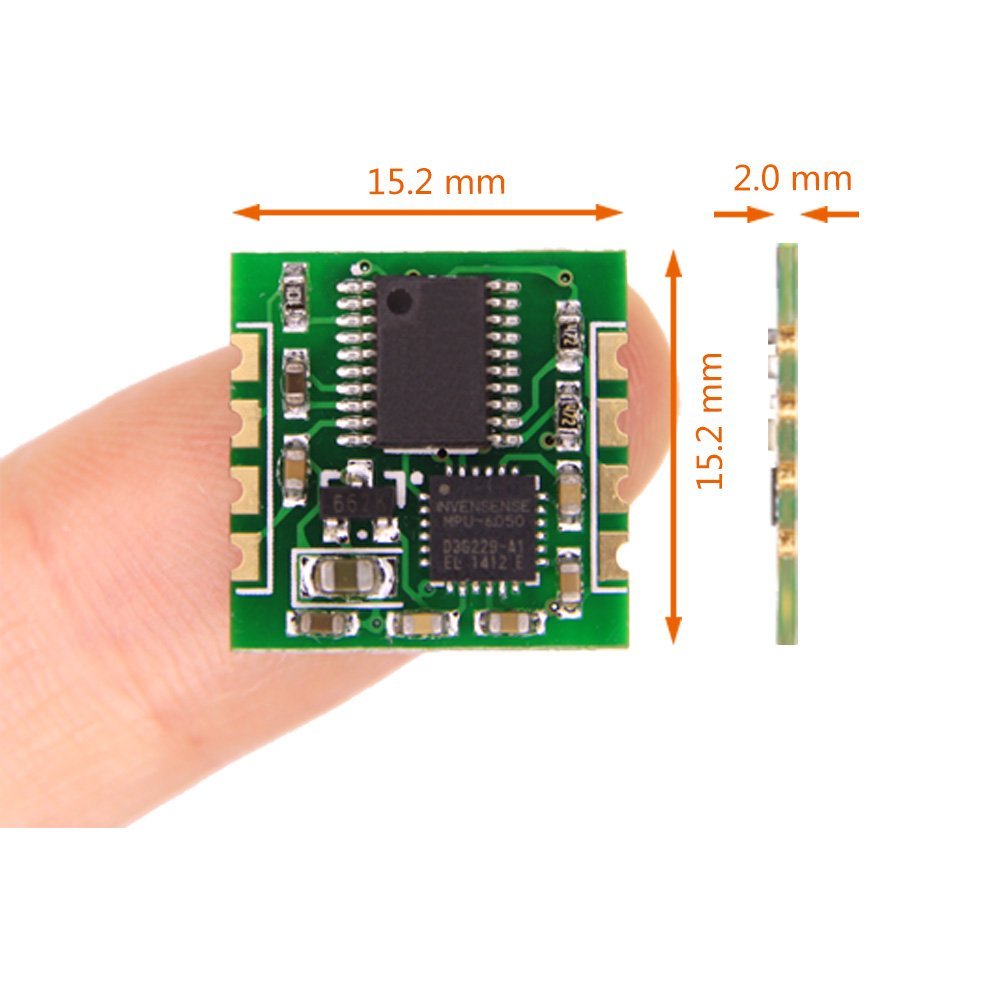
- 體積:15.24毫米X15.24毫米x 2mm的
- 腳位間距:上下100mil(2.54mm),左右600mil(15.24mm)
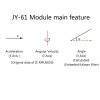
- 測量維度:加速度:3維,角速度:3維,姿態角:3維
- 量程:加速度:±2g,角速度:±250°/s。
- 分辨率:加速度:6.1e-5g,角速度:7.6e-3°/s。
- 穩定性:加速度:0.001g,角速度0.02°/s
- 姿態測量穩定度:0.01°
- 數據輸出頻率100Hz(波特率115200)/20Hz(波特率9600)。
- 數據接口:串口(TTL電平),I2C(直接連MPU6050,無姿態輸出)
- 鮑率 115200kps/9600kps。
連接方法:
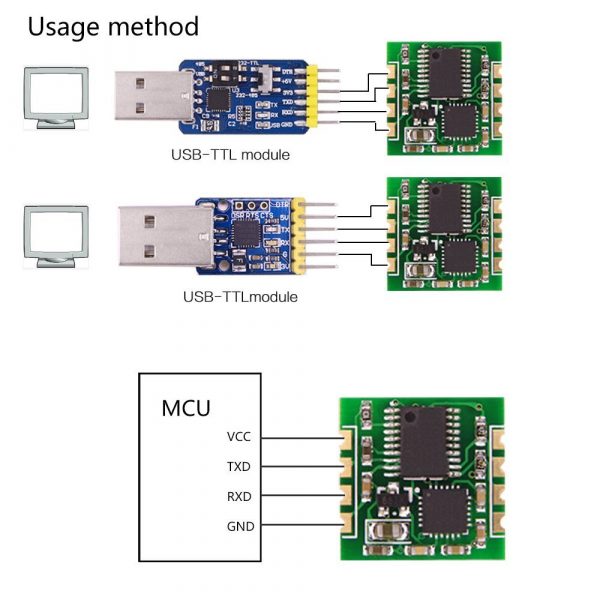
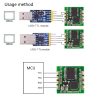
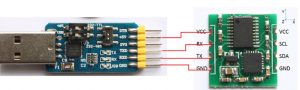
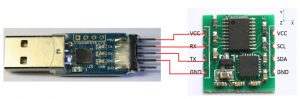
USB串口模組連接6050模組的方法是:USB串口模組的+5V,TXD,RXD,GND接6050模組的VCC,RX,TX,GND。注意TXD和RXD的交叉。
和電腦的介面需要使用TTL電平的串口,建議搭配使用本店的兩款USB轉串口模組之一,以免其他品牌的串口模組相容性問題導致6050模組無法正常輸出資料,耽誤您寶貴的時間。
多功能USB轉串口模組
USB轉TTL模組
連MCU單片機
MCU連單片機並輸出調試資訊。
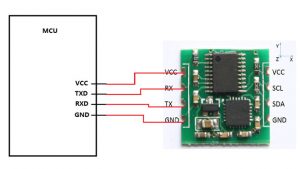
MCU連單片機並輸出調試資訊
通常情況下,MCU的串口資源比較緊張,有的單片機只有一個串口,而且調試的時候需要通過串口輸出調試資訊,這時可以將MCU的TX引腳連接到USB轉串口模組的RX上,6050模組的TX接到MCU的RX引腳上,這樣MCU既可以收到6050模組的資料,又可以輸出調試資訊了。只是MCU無法輸出串口指令給6050模組了,不過模組的配置都是可以掉電保存的,而且校準可以再上電後第三秒鐘自動執行,通常情況下不用發送任何指令即可工作。
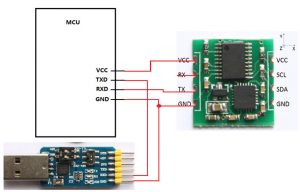
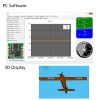
用上位機監視模組與單片機的通信。
如果需要在MCU接受6050模組的輸出資料的同時,用上位機監視當前的資料,可以將USB轉串口模組的RX接到模組的TX引腳上,並共地即可。
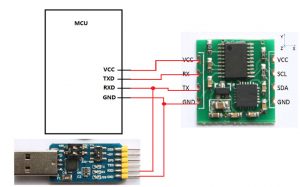
相關商品
-
Sparkfun OpenLog Artemis 資料紀錄器 內建三軸加速度計、陀螺儀和磁力計 美國原廠
NT$2,160 未稅SparkFun OpenLog Artemis是一個開源數據記錄器,已預先編寫為自動記錄IMU,GPS,串行數據以及各種壓力,濕度和距離感測器。每個OpenLog Artemis 都包含一個IMU,用於對三軸加速度計,陀螺儀和磁力計進行內置記錄。
-
Seeed Grove-IMU 10DOF v2.0 多功能感測器 三軸加速度/陀螺儀/磁力計/氣壓計 seeed
NT$760 未稅Grove IMU 10DOF V2.0結合了3軸陀螺儀,3軸加速度計,3軸磁力計和一個數字運動處理器(DMP),BMP280是用於消費應用的高精度,超低功耗數字壓力傳感器。該模塊非常適合智能手機,平板電腦和可穿戴設備的應用。
-
GY-6500 / MPU6500 6DOF六軸感測器模組 姿態加速度+陀螺儀
MPU6500 6DOF 是一個高性能的六軸慣性測量模組(IMU),完美整合三軸陀螺儀與三軸加速度計,加上內建的數位運動處理器(DMP),專為智慧穿戴、機器人、無人機與運動追蹤等應用而設計。
NT$286NT$100 未稅 -
全方位開源6路舵機控制板 開發機器人、機械手臂、智慧小車的最佳利器 支援51/STM32/Arduino/藍芽
全方位開源6路舵機控制板 :開發機器人、機械手臂、智慧小車的最佳利器 支援51/STM32/Arduino/藍芽。提供源代碼/原理圖,支持總線舵機控制,可更換單片機模組,PS2無線手柄控制,安卓APP控制,低壓報警,支持PC圖形化編程等。
NT$1,200NT$1,000 未稅 -
Arduino GIGA R1 WiFi Display Shield 觸控螢幕 | 內建 6軸 IMU/數位麥克風 | 支援 Arducam 相機
NT$2,600 未稅GIGA Display Shield 是為 Arduino GIGA R1 WiFi 設計的觸控螢幕擴充板,搭載 3.97 吋 480×800 RGB 多點觸控面板,內建麥克風、六軸 IMU 感測器、RGB LED,以及標準 DVP 相機接口,讓你能輕鬆打造互動式手持裝置或控制儀表板,同時保留上方 54 支針腳的擴展彈性。
-
HLK-LD2417 海凌科 24GHz 毫米波車輛偵測雷達模組|智慧駕駛與後車盲點偵測
LD2417 是一款 24GHz 毫米波動態車輛狀態偵測雷達模組。採用 FMCW 技術,可精確識別後方接近車輛的速度、距離與車道資訊,汽車偵測距離最遠可達 100 公尺。適用於交流道監控、慢車道安全預警及智慧駕駛防撞系統。
NT$600NT$500 未稅 -
MPU6050 10軸慣性感測器 (IMU) / 加速度計 / 陀螺儀 / 電子羅盤 / BMP180 氣壓計
NT$240 – NT$300 未稅這款 GY-87 (工廠型號 HW-290) 10軸慣性感測器模組,採用高整合度設計,在單一 PCB 上集成了三款核心晶片,是無人機飛控與機器人姿態平衡的熱門選擇。本模組採用沉金 PCB 工藝,品質穩定,支援 3-5V 寬電壓供電,完全相容 Arduino 與各式微控制器。
-
GY-LSM6DS3 6DOF 6軸 陀螺儀+重力加速度感測器 IIC/SPI傳輸
LSM6DS3 是一款加速度計和陀螺儀感測器,具有巨大的 8kb FIFO 緩衝區和嵌入式處理中斷功能,專門針對手機市場。LSM6DS3 設計的非常靈活,可以針對許多應用進行專門配置。 借助 LSM6DS3 擴充,您將能夠檢測震動、傾斜、運動、敲擊、計數步數,甚至讀取溫度!
NT$140NT$100 未稅 -
GY-801 L3G4200D+ADXL345+BMP180 九軸IMU /陀螺儀/加速度/大氣壓模組
NT$660 未稅九軸模組 (三軸陀螺儀+三軸加速度+氣壓),使用晶片:L3G4200D+ADXL345+BMP180,供電電源:3-5v, 通信方式:IIC通信協議(完全兼容3-5v系統),尺寸: 25.8mm*16.8mm ,安裝孔3mm,2.54mm插針接口,方便麵包板多孔板實驗連接。
-
TCST2103 光電控制開關 for 3D列印機
檢測距離:3.1毫米;檢測方法:透射式;輸出配置:光電電晶體;電流消耗:60毫安培;電源電壓:6 V;功率:100 mW;工作溫度:-55°C〜85°C
NT$267NT$160 未稅